Snipaste机器人SLAM地图有哪些应用场景和精度如何?
Snipaste机器人SLAM地图
地图基本信息
- 地图类型: 二维栅格地图
- 地图格式: PGM (Portable Gray Map)
- 分辨率: 0.05 米/像素 (表示每个像素代表实际世界中的0.05米)
- 地图尺寸: 宽度 1024 像素, 高度 768 像素
地图文件信息
- 文件路径:
/path/to/your/map.pgm(在机器人或服务器上的实际路径) - 文件大小: 786,432 字节 (1024x768 像素的PGM文件大小)
- 下载URL (如果适用):
http://your-server.com/maps/map.pgm(如果地图可通过网络下载)
地图内容描述 (文本化表示,非实际地图数据)
- 地图中心区域较为开阔,适合机器人导航。
- 左上角有一个较大的障碍物,可能是墙壁或大型家具。
- 右下角有一些零散的障碍物,需要机器人小心避让。
使用说明
- 将地图文件下载到本地或直接在机器人上访问。
- 使用支持PGM格式的图像查看器查看地图。
- 在机器人导航系统中导入地图,并设置适当的参数(如分辨率、原点等)。
- 根据地图内容规划机器人的路径或任务。
Snipaste机器人SLAM地图构建原理?
Snipaste其实并不是一个专门用于机器人SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)的工具,它主要是一款强大的截图和贴图软件。不过,如果想要了解机器人SLAM地图构建的基本原理,可以这样来解释。
机器人SLAM地图构建是一个复杂的过程,它主要涉及两个核心任务:定位和地图构建。定位是指机器人在未知环境中确定自身位置的过程,而地图构建则是根据机器人的移动和感知信息来创建环境地图。
在SLAM中,机器人通常配备有各种传感器,比如激光雷达、摄像头、惯性测量单元等。这些传感器帮助机器人感知周围环境,获取距离、角度、图像等信息。激光雷达可以发射激光束并测量反射回来的时间,从而得到周围物体的距离信息。摄像头则可以捕捉环境图像,用于视觉SLAM。
地图构建的过程大致如下:机器人通过传感器获取环境数据,这些数据经过处理后,被用来更新机器人的位置估计。同时,这些数据也被用来构建或更新环境地图。地图的表示方式有多种,比如栅格地图、特征点地图、拓扑地图等。栅格地图将环境划分为一个个小格子,每个格子表示该区域是否被占据。特征点地图则提取环境中的显著特征点,如角点、边缘等,用于定位和导航。
在SLAM算法中,定位和地图构建是相互依赖的。准确的定位需要已知的地图信息,而地图构建又需要准确的定位信息。因此,SLAM算法通常采用迭代的方式,不断优化机器人的位置和地图信息,直到达到满意的精度。
具体到实现层面,SLAM算法会涉及到复杂的数学模型和优化算法,比如卡尔曼滤波、粒子滤波、图优化等。这些算法帮助机器人在不确定的环境中,通过传感器数据来估计自身的状态(位置、速度等)和环境的特征。
虽然Snipaste与机器人SLAM地图构建没有直接关系,但了解SLAM的基本原理对于理解机器人如何在未知环境中自主导航和构建地图是非常重要的。希望这个解释能帮助你更好地理解机器人SLAM地图构建的原理。
Snipaste机器人SLAM地图精度如何?
Snipaste其实并不是一个专门用于机器人SLAM(同步定位与地图构建)的工具,它主要是一款功能强大的截图和贴图软件。不过,如果是在讨论机器人SLAM地图精度的问题,可以这样来详细分析:
机器人SLAM地图的精度受到多个因素的影响,这些因素包括但不限于传感器的质量、算法的优劣、环境特征以及数据处理能力。
传感器质量是影响地图精度的关键因素之一。高质量的激光雷达、深度相机或者视觉传感器能够提供更准确的环境数据,这些数据是构建高精度地图的基础。如果传感器精度不高,那么即使算法再优秀,也难以构建出高精度的地图。
算法的选择和实现也对地图精度有着至关重要的影响。不同的SLAM算法在处理数据、提取特征、优化位姿等方面有着不同的表现。一些先进的算法能够更好地处理动态环境、减少累积误差,从而构建出更精确的地图。
环境特征也是影响地图精度的一个不可忽视的因素。在特征丰富的环境中,机器人能够更容易地识别和定位,从而构建出更准确的地图。相反,在特征稀疏的环境中,机器人的定位和地图构建可能会面临更大的挑战。
数据处理能力同样对地图精度产生影响。强大的计算能力可以支持更复杂的算法和更高效的数据处理,从而提高地图的精度和实时性。如果计算能力有限,那么可能需要在算法复杂度和地图精度之间做出权衡。
回到最初的问题,如果是在一个专业的机器人SLAM系统中讨论地图精度,那么需要综合考虑上述因素。而Snipaste作为截图软件,并不直接涉及这些技术细节。如果想要提高机器人SLAM地图的精度,建议从传感器升级、算法优化、环境特征利用以及提升数据处理能力等方面入手。
希望这样的解释能够帮助你更好地理解机器人SLAM地图精度的问题,并且如果是在进行相关项目开发时,能够为你提供一些有益的参考。
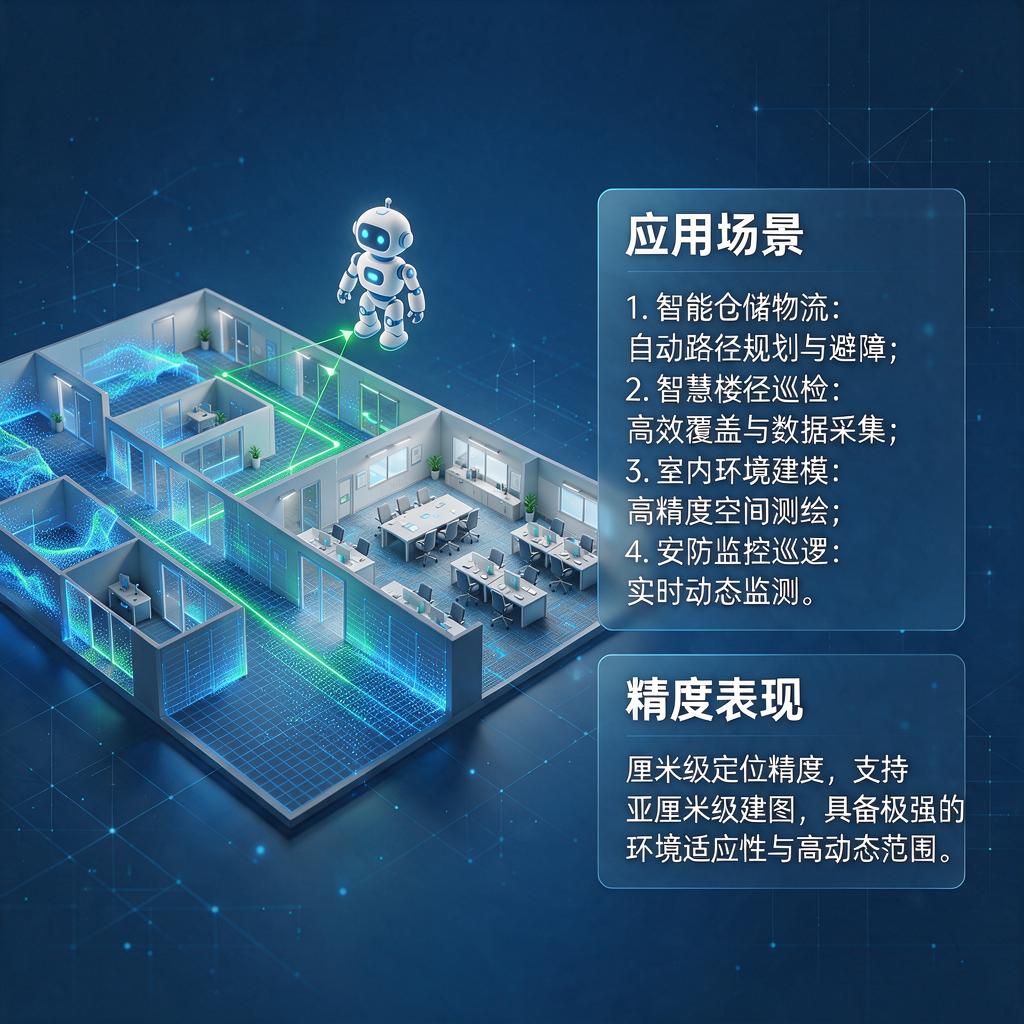
Snipaste机器人SLAM地图应用场景?
Snipaste 是一款功能强大的截图和贴图工具,不过,它本身并不是专门为机器人 SLAM(Simultaneous Localization and Mapping,即时定位与地图构建)设计的。但我们可以从 SLAM 地图的应用场景出发,结合截图和贴图工具的通用功能,来探讨 Snipaste 在机器人 SLAM 地图相关场景中的潜在应用。
在机器人 SLAM 地图的应用中,地图的创建、编辑、分析和展示是核心环节。虽然 Snipaste 不能直接进行地图的创建和 SLAM 算法的处理,但在地图的后续处理和展示过程中,它能发挥不小的作用。
在地图编辑和标注方面,当机器人完成 SLAM 地图构建后,我们可能需要对地图进行一些编辑和标注工作,比如添加特定的标记点、路径规划信息或者区域划分等。这时候,Snipaste 的截图功能就派上用场了。你可以将机器人生成的地图截图下来,然后利用 Snipaste 的贴图功能,在截图上进行各种标注和编辑。比如,用箭头标出机器人的移动路径,用文字说明特定区域的功能,或者用图形圈出需要重点关注的地方。这些标注和编辑可以帮助我们更直观地理解地图信息,也方便后续的地图使用和分享。
在地图分析和展示方面,Snipaste 也能提供一定的支持。在机器人 SLAM 地图的研究和应用过程中,我们经常需要将地图信息展示给其他人,比如团队成员、客户或者合作伙伴。这时候,一个清晰、直观的地图展示就显得尤为重要。你可以使用 Snipaste 截取地图的关键部分,或者将整个地图进行截图处理,然后通过贴图的方式,将这些截图组合成一个完整的展示图。在展示图中,你还可以添加一些必要的文字说明和图表,让观众更快速地理解地图的内容和意义。
此外,Snipaste 的贴图功能还可以用于地图的对比和分析。比如,当你需要对不同时间点或者不同条件下的机器人 SLAM 地图进行对比时,可以将这些地图截图下来,然后同时贴在屏幕上进行对比分析。这样,你可以更直观地看到地图之间的差异和变化,为后续的研究和决策提供有力的支持。
虽然 Snipaste 不是专门为机器人 SLAM 地图设计的工具,但它在地图的编辑、标注、分析和展示等方面都能发挥一定的作用。如果你正在从事机器人 SLAM 地图的研究和应用工作,不妨尝试一下将 Snipaste 融入到你的工作流程中,说不定能给你带来一些意想不到的便利和效果。
Snipaste机器人SLAM地图更新方法?
Snipaste本身是一款功能强大的截图和贴图工具,并不直接涉及机器人SLAM(同步定位与地图构建)地图更新。不过,假设你正在开发一个结合Snipaste某些功能特性(比如图像处理或标注)来辅助机器人SLAM地图更新的系统,或者是在一个基于视觉的SLAM项目中想要利用类似Snipaste的图像处理思路来优化地图更新,下面将详细介绍一种通用的机器人SLAM地图更新方法,这种方法可以融入图像处理的相关理念,虽然不直接依赖Snipaste,但能给你提供清晰的思路。
在机器人SLAM中,地图更新是一个核心环节,它确保机器人能够根据新获取的环境信息实时修正和扩展已有的地图。以下是一种基于视觉SLAM的地图更新方法,适用于使用摄像头作为主要传感器的机器人系统:
第一步,图像采集与预处理。机器人上的摄像头会持续采集周围环境的图像。这些原始图像可能包含噪声、光照变化等问题,需要进行预处理。预处理步骤包括去噪,可以使用高斯滤波、中值滤波等方法平滑图像,减少噪声干扰;还有图像增强,比如通过直方图均衡化来提升图像的对比度,让细节更清晰,这一步类似于在Snipaste中对截图进行简单的编辑调整,让图像质量更好,为后续处理提供良好基础。
第二步,特征提取与匹配。从预处理后的图像中提取关键特征点,常见的特征提取算法有SIFT(尺度不变特征变换)、SURF(加速稳健特征)和ORB(Oriented FAST and Rotated BRIEF)等。这些特征点具有独特的描述符,能够在不同视角和光照条件下被准确识别。然后,将当前帧图像提取的特征点与之前已构建地图中的特征点进行匹配。通过计算特征点之间的相似度,找到对应的特征点对,这一过程就像是在Snipaste中对比两张图片的相似部分并进行标记。
第三步,位姿估计。根据匹配成功的特征点对,利用三角测量等方法计算机器人相对于之前位置的位姿变化,包括位置(x、y、z坐标)和姿态(旋转角度)。准确的位姿估计是地图更新的关键,它决定了新获取的环境信息在地图中的正确位置。如果位姿估计不准确,会导致地图出现偏差和错误。
第四步,地图更新与优化。一旦确定了机器人的新位姿,就可以将当前帧图像中的新环境信息融合到已有地图中。对于基于特征的地图,可以将新提取的特征点添加到地图中,并更新与之相关的连接关系;对于基于栅格的地图,根据机器人当前位置和传感器测量数据,更新对应栅格的状态(如占用、空闲)。同时,为了提高地图的准确性,还需要进行地图优化。例如,使用图优化算法(如g2o、GTSAM等)对地图中的特征点位置和机器人位姿进行联合优化,消除累积误差。这就好比在Snipaste中对标注好的图片进行进一步的调整和完善,让地图更加精确可靠。
第五步,闭环检测与全局优化。在机器人长时间运行过程中,可能会出现回到之前访问过的区域的情况,这就是闭环。闭环检测能够识别出这种情况,并利用闭环信息对地图进行全局优化。通过比较当前图像与历史图像的特征,判断是否形成闭环。如果检测到闭环,利用闭环约束对地图中的误差进行修正,使整个地图更加一致和准确。这一步类似于在Snipaste中对一系列相关图片进行整体校准,确保它们之间的关联和准确性。
在实际应用中,要实现一个稳定高效的机器人SLAM地图更新系统,还需要考虑很多因素。比如,传感器的选择和校准,不同传感器(摄像头、激光雷达等)有不同的特性和误差模型,需要进行精确校准才能提供准确的数据;算法的实时性,机器人需要在运动过程中实时更新地图,因此算法的计算效率至关重要,可能需要采用并行计算、优化算法结构等方法来提高实时性;还有对动态物体的处理,环境中可能存在移动的物体,这些物体会干扰地图的构建和更新,需要采用特殊的方法来识别和处理动态物体,只使用静态环境信息来更新地图。
如果你确实想要将Snipaste的某些功能融入到机器人SLAM地图更新中,比如利用其截图和标注功能来辅助人工干预地图更新过程。可以在机器人运行过程中,当发现地图出现异常或需要人工确认时,使用Snipaste截取当前摄像头画面,并进行标注说明问题所在。然后将这些标注信息反馈给地图更新系统,让系统根据人工标注进行相应的调整和修正。不过,这种方式更多是一种辅助手段,不能完全替代自动化的地图更新算法。
希望以上关于机器人SLAM地图更新方法的介绍能够帮助你解决问题。如果你有更具体的需求或疑问,欢迎继续提问。
Snipaste机器人SLAM地图与其他地图对比?
Snipaste机器人SLAM地图和其他类型的地图在功能、生成方式以及应用场景上都有明显的不同,下面我会详细对比一下,帮助你更好地理解它们之间的差异。
先来说说Snipaste机器人SLAM地图。SLAM,全称是Simultaneous Localization and Mapping,中文叫做“同时定位与地图构建”。Snipaste机器人使用SLAM技术时,会一边移动一边感知周围环境,通过传感器数据实时构建出环境地图,同时确定自己在地图中的位置。这种地图是动态生成的,能够随着机器人的移动不断更新和完善。它最大的优势在于可以适应未知环境,机器人不需要预先知道环境信息就能自主导航和定位。这对于探索新区域或者环境经常变化的场景非常有用,比如家庭清洁机器人、仓库物流机器人等。
接下来看看其他常见的地图类型,比如静态地图。静态地图通常是预先制作好的,比如纸质地图或者电子地图中的离线地图。它们不会随着环境的变化而更新,主要提供固定的地理信息。静态地图在机器人导航中也有应用,但需要机器人事先知道自己在地图中的初始位置,并且环境不能有太大变化,否则导航就会出错。这种地图适合用在环境稳定、变化少的场景,比如室外园区导航、固定路线巡逻等。
还有一种常见的地图是栅格地图。栅格地图把环境划分成一个个小格子,每个格子代表环境的一部分,通过不同颜色或数值表示该区域是否可通行。栅格地图可以由SLAM技术生成,也可以人工绘制。和Snipaste机器人SLAM地图相比,栅格地图更侧重于表示环境的可通行性,而SLAM地图则更全面地记录了环境的几何特征和空间关系。栅格地图在路径规划和避障方面应用广泛,但缺乏对环境细节的描述。
再来说说特征点地图。特征点地图主要记录环境中的显著特征点,比如墙角、门框等。这些特征点可以帮助机器人进行定位和导航。和Snipaste机器人SLAM地图相比,特征点地图更简洁,只关注关键信息,但缺乏对环境整体的描述。特征点地图在视觉SLAM中应用较多,但单独使用时可能不够全面,需要结合其他地图类型使用。
最后总结一下,Snipaste机器人SLAM地图和其他地图的主要区别在于生成方式、动态更新能力以及对环境描述的全面性。SLAM地图能够实时感知环境并动态更新,适合未知或变化的环境;静态地图则提供固定的地理信息,适合稳定环境;栅格地图侧重可通行性,适合路径规划;特征点地图关注关键特征,适合视觉定位。选择哪种地图取决于具体的应用场景和需求。
希望这个对比能帮助你更好地理解Snipaste机器人SLAM地图和其他地图的区别,如果你还有其他问题,欢迎随时提问哦!